DIPROニュース
様々なロボット工程への活用が広がる
Process Simulate 2606のご紹介
Process Simulate 最新バージョン2606の主な新機能と機能改善をご紹介します。
ロボットでのスポット工程で多く利用されているProcess Simulateですが、アーク溶接工程や搬送などのマテリアルハンドリング工程でも活用の幅が広がっています。
これまで、アーク溶接やローラーヘミングといった連続動作工程でのロボット動作設定では、連続動作の経路となる曲線を作成する必要があるため、CADに戻っての曲線作成など煩雑な作業が発生する等課題がありましたが、Process Simulate 2606では、以下の新機能が追加され、よりロボット動作の設定が効率的にできるようになりました。
主な新機能
1. Robotics-ArcWelding / RollerHemming ・・ 連続動作における経路の一括作成・編集
2. Robotics-MaterialHandling ・・ 複数部品のピッキング動作の一括作成
3. Cable ・・ ケーブルの固定方法の追加
1. Robotics-ArcWelding / RollerHemming 連続動作における経路の一括作成・編集
Process Simulate ではスポット溶接機能のほかにもアーク溶接やローラヘミングのような連続した経路作成が可能です。 最新バージョンはアーク溶接動作が一括作成・編集できるように機能が追加されました。
ArcWelding / RollerHemming への追加機能
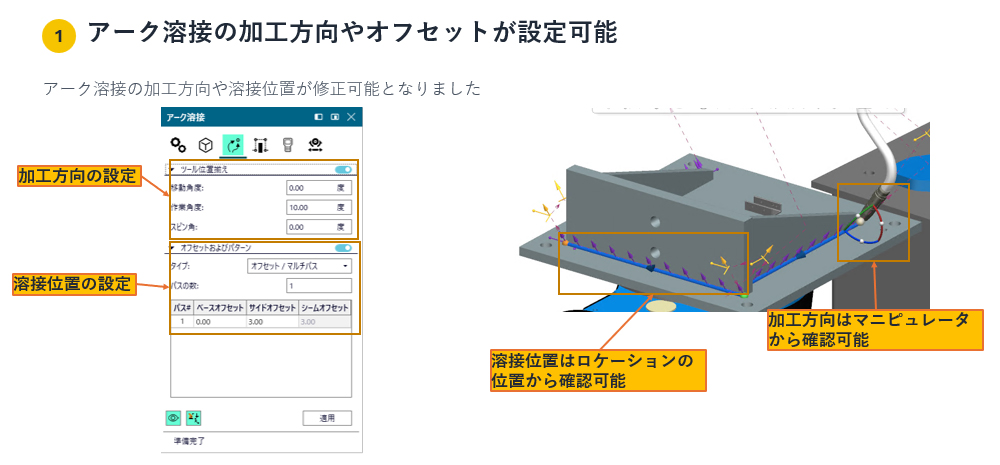
従来の機能では、溶接経路の編集は作成後にひとつずつ教示点を修正する必要がありましたが 新機能ではダイアログ上で一括修正が可能になりました。
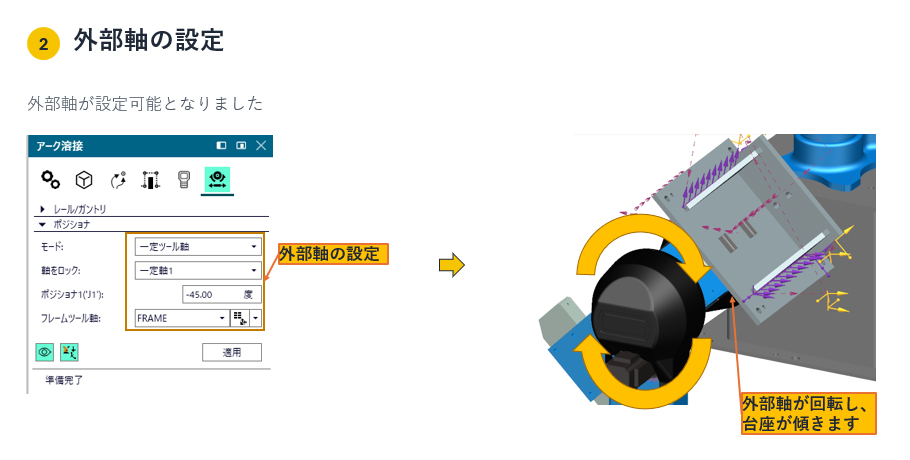
また、外部軸も登録することができ、回転台やスライダのような治具も含めたアーク溶接パスの一括修正が行えるようになりました。
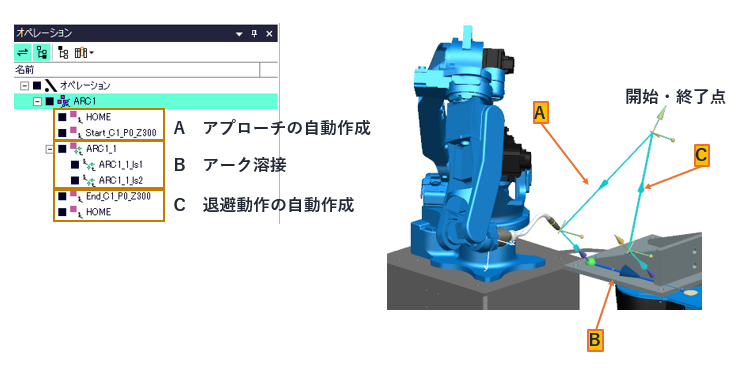
さらにアーク溶接パス作成機能では、アーク溶接部の動作だけでなく、以下のように開始点からアーク溶接点までのアプローチ動作、アーク溶接終了点から終了点までの退避動作が自動で作成できるようになりました。
※画像をクリックすると拡大します
この機能によりパス作成にかける工数の削減、ユーザーによるパス経路の違いがなくなり均一化が図れます。
RollerHemming への追加機能
連続した経路の一つにヘミング加工も含まれます。
最新バージョンではローラーによるヘミング加工(ローラヘミング)のパスの自動作成も可能となりました。アーク溶接と同様のパス作成機能のほかにヘム独自の設定項目があり、加工順の設定、複数ヘムの実行時の進行方向の設定などが行えます。
ローラヘミングでは経路の順番や向き・仮曲げ本曲げなどが自由に設定できます。
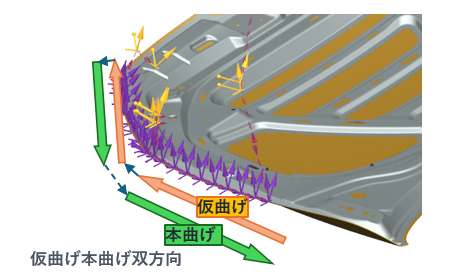
仮曲げ本曲げ双方向
※画像をクリックすると拡大します
組み合わせパターン例
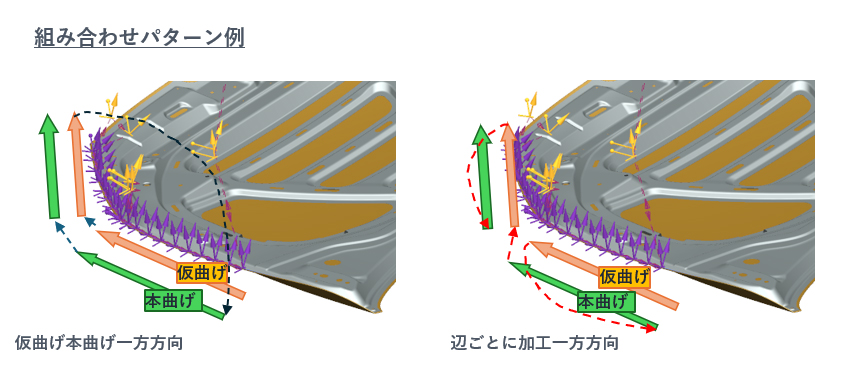
仮曲げ本曲げ一方方向
辺ごとに加工一方方向
※画像をクリックすると拡大します
様々なパスの作成・編集作業が容易となりました。
2. Robotics-MaterialHandling 複数部品のピッキング動作の一括作成
Process Simulate 2606からMaterialHandlingの機能が改善されました。
これまでの機能では運ぶ対象として単体の製品しか選択できなかったため、複数の製品を運ぶ場合はその分ハンドリングパスを作成する必要がありました。
最新バージョンでは、複数の製品を選択し、移動先を設定することで指示したレイアウトへの配置が実現できます。
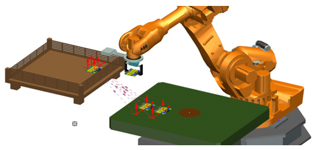
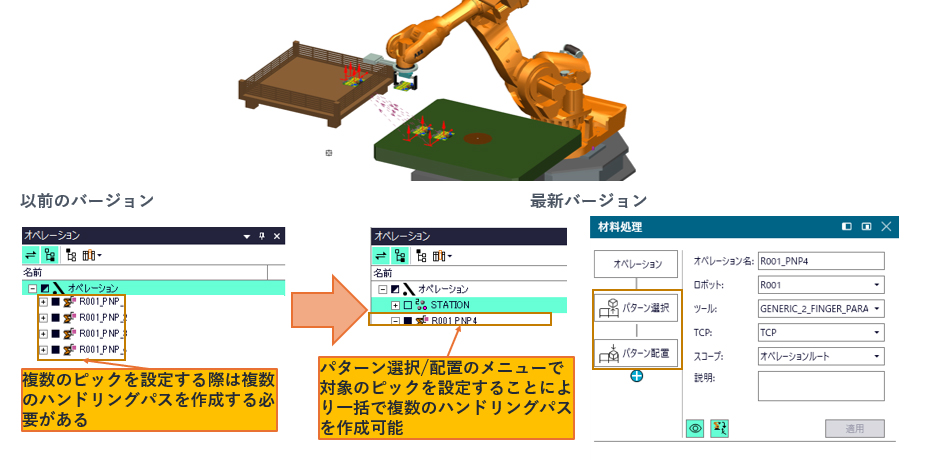
これによりパス作成にかける工数を削減できるようになりました。
3. Cable ケーブルの固定方法の追加
Process Simulate 2606からCableの固定機能が追加されました。
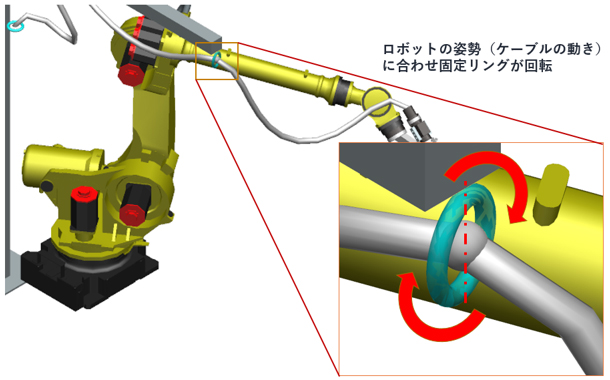
Process SimulateのCableではロボットに付属しているケーブルのシミュレーションができますが、新たにリングにケーブルを添わせて固定するような場合の設定方法が追加されました。
以下の図のように、ロボットの動きに追従しケーブルが動く方向に合わせ、リングが回転する動作が再現可能となり、よりケーブルの動作が実物に近づくようになりました。
最後に
Process Simulateは今回紹介した機能以外に、スポット溶接やHumanのシミュレーション、複数台ロボットのシミュレーションなども行えます。ご不明な点やご興味のある内容がございましたら、ぜひお気軽に弊社へお声がけください。
また、デジタルプロセスセミナー2026の製品デモ・展示にて、 Process Simulateをご紹介予定です。
セミナーへのお申し込みは以下よりお願いいたします。
お問い合わせ先
PICK UP
-
Xphereお客様事例 富士電機株式会社 様 実機製作前に作業性の課題を検証
-
Teamcenter2512のご紹介
-
ソーリンク様のVR活用 「顧客と共創する装置開発」 ~ 手戻りを減らし、対話を深め、信頼につなげる ~
-
Fujitsu デジタル生産準備VPSお客様事例 株式会社東光高岳 様
-
Teamcenter 製品アップデート 情報をより使いやすく! AI機能「Teamcenter Copilot」ご紹介
-
株式会社東野精機様 iCADフォルダ管理連携 システムの運用事例紹介
-
Fujitsu デジタル生産準備VPS お客様事例 創美クラフトポーランド株式会社 様
-
Teamcenter Assistant Preset(TCAP)ご紹介
-
VRを活用した生産準備業務のフロント ローディングへ向けて ~ 株式会社アドヴィックス様における Xphere活用事例 ~
-
3Dデータと点群データによる最先端VR営業 ~ 株式会社ヤマウラ様における VridgeR / Xphere活用事例 ~
-
COLMINA デジタル生産準備VPSお客様事例 株式会社SUBARU モノづくり本部 生産技術統括部 様
-
COLMINA デジタル生産準備VPSお客様事例 富士工業株式会社 ものづくり革新本部 技術部 技術2課 様